رباتیک و هوش مصنوعی
چشمان سیلیکونی: خودروهای خودران چگونه واقعیت را بازسازی میکنند؟
۸ مهر ۱۴۰۵ · 25 دقیقه
شنیدن و نگهداشتن این اپیزود
پخش را شروع کن؛ هنگام رفتن به صفحههای دیگر هم ادامه پیدا میکند.
برای خواندن و مرور دوباره
گفتوگو را به متن همراهت تبدیل کن
متن کامل و خوانای این اپیزود در Word و PDF، همراه با نقشهٔ تصویری موضوعات.
کتابخانه و بازخورد
برای شناخت بهتر پیش از شنیدن
این اپیزود هنوز بررسی عمیق نشده است
در اپیزودهای بررسیشده، پادگرد خلاصه، محورهای گفتگو، فصلهای قابل پخش و پرسشهای مهم را از متن اپیزود استخراج میکند.
تحلیل این اپیزودتکمیل این اپیزود
اگر مهمان یا اسپانسری جا افتاده، از فهرست موجود انتخاب کن یا نام تازهای پیشنهاد بده. پیشنهادها بعد از بررسی مدیر عمومی میشوند.
متن منتشرشده توسط پادکستر
توضیحات اپیزود
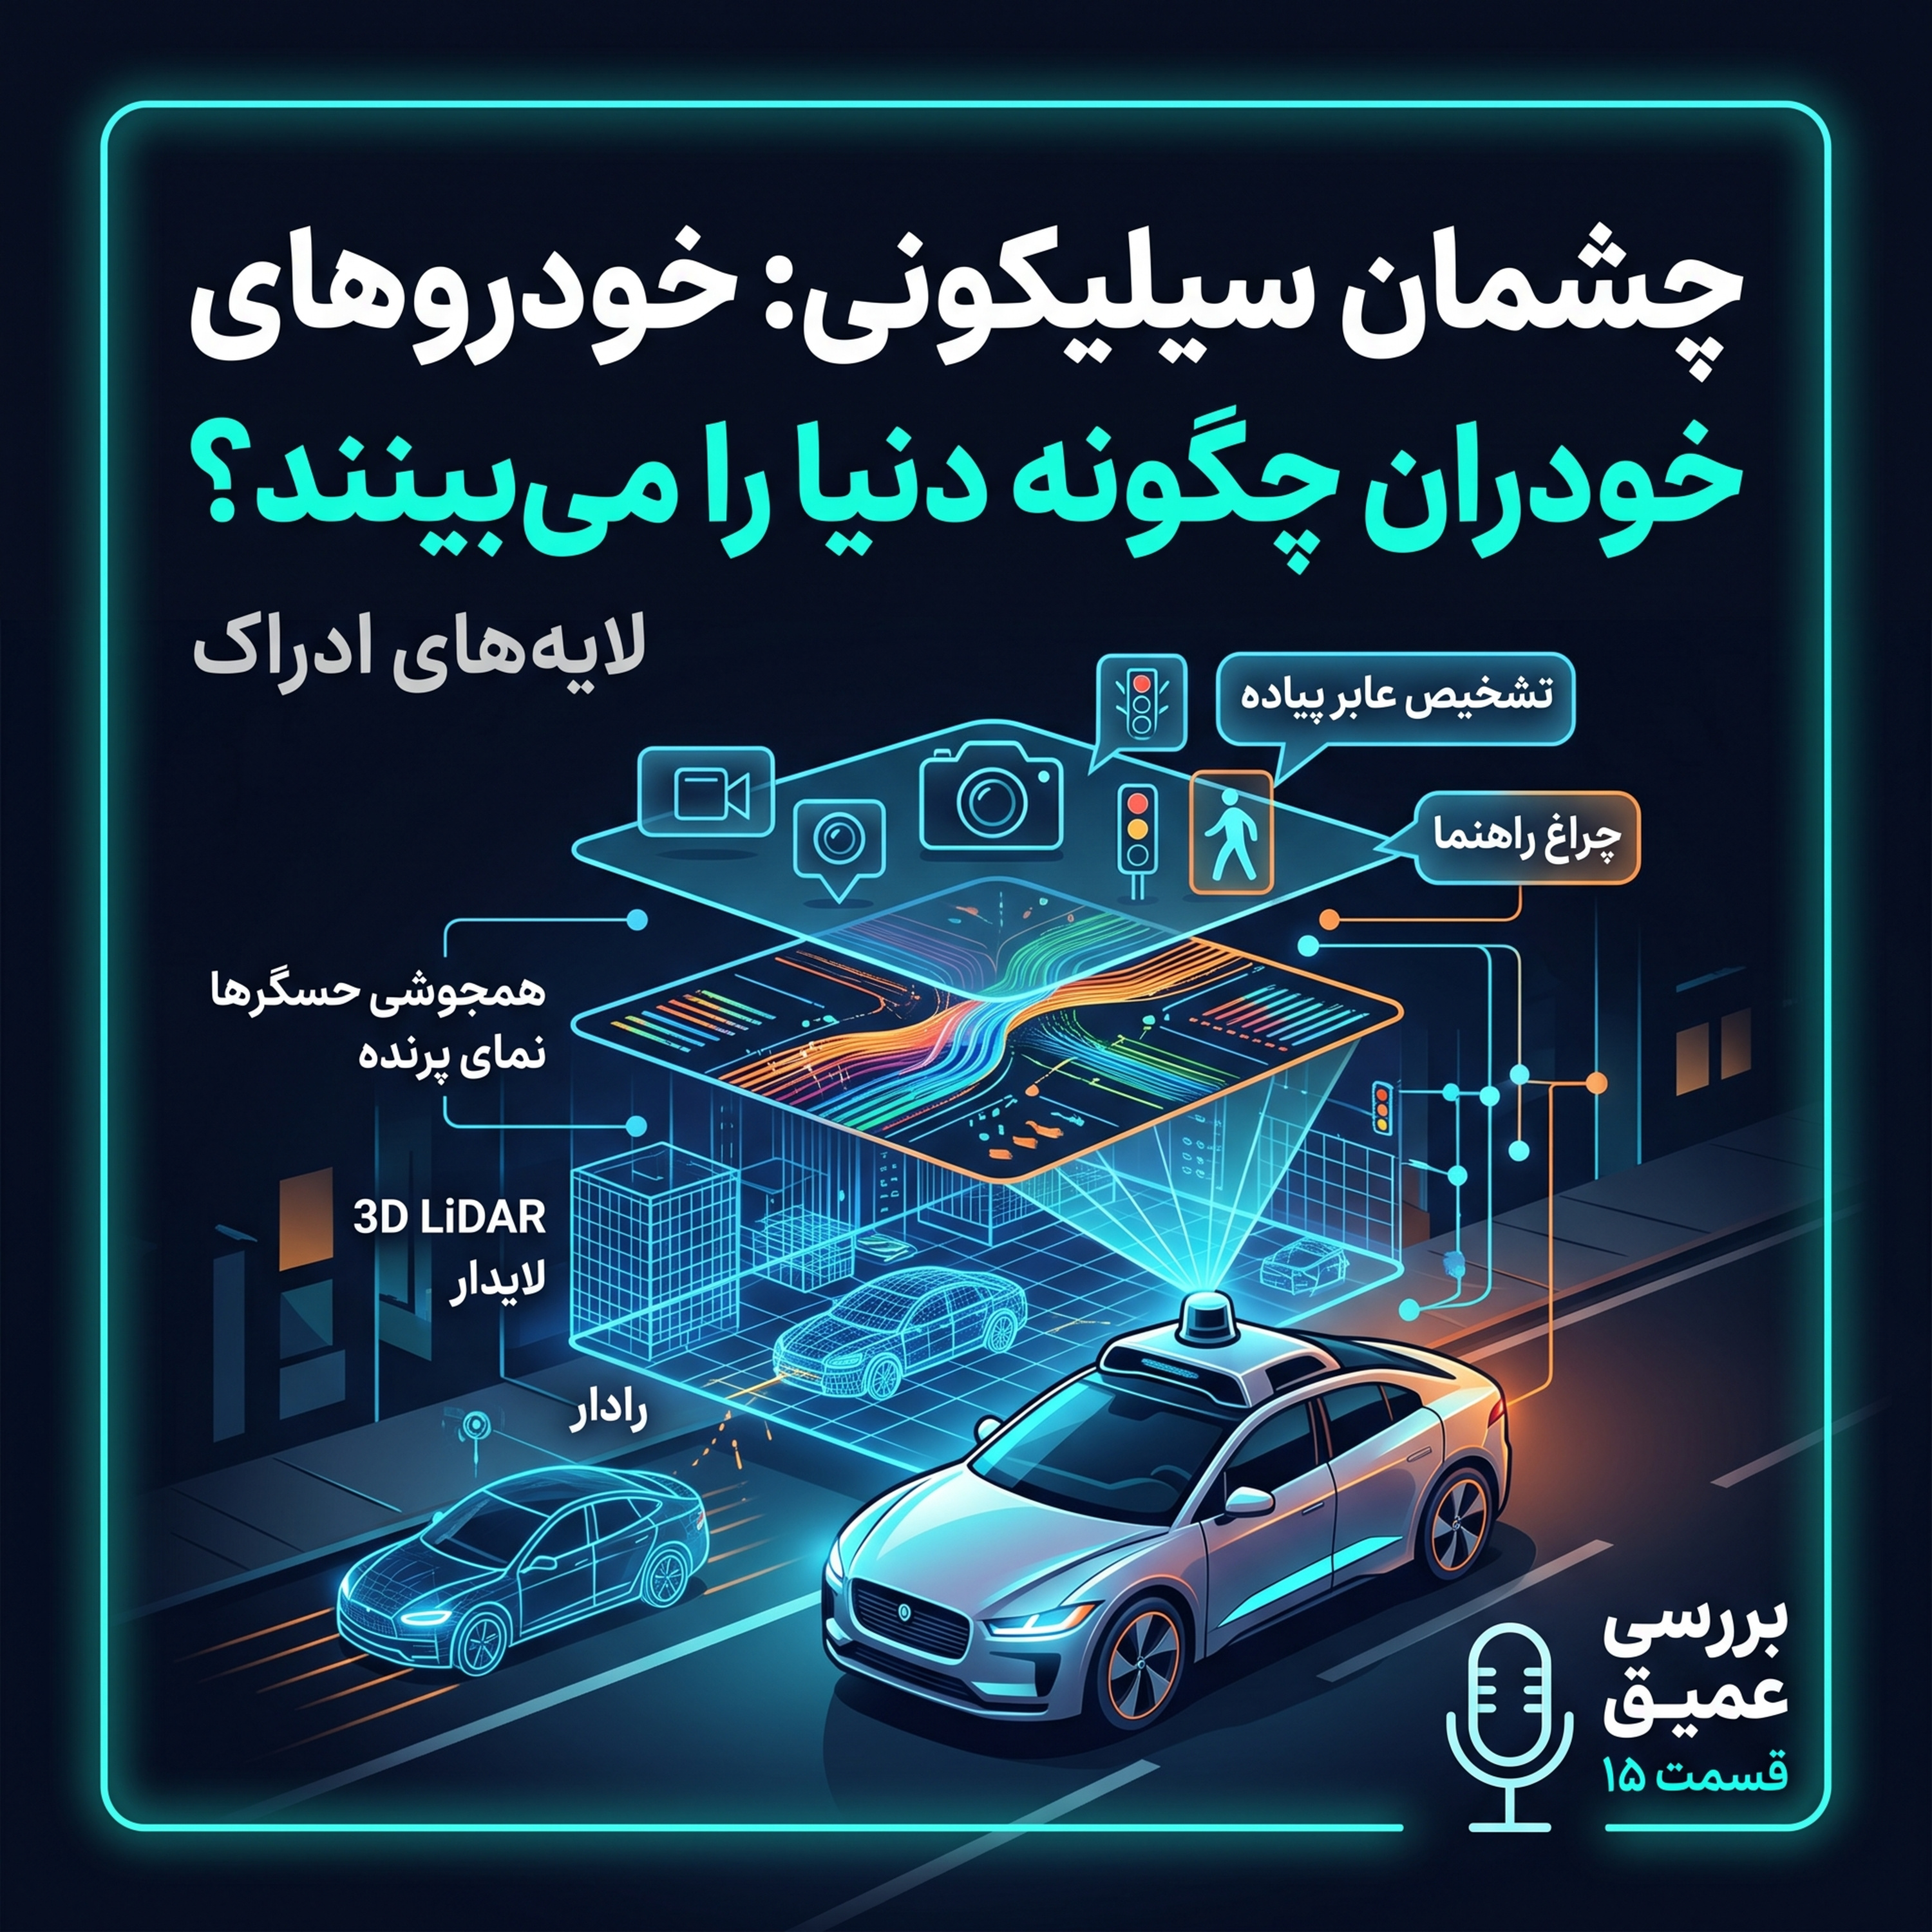
بسیاری از ما ناخودآگاه تصور میکنیم یک خودروی خودران مثل رانندهای هوشیار پشت شیشه نشسته و به جاده نگاه میکند. اما واقعیت مهندسی کاملا متفاوت است؛ خودروی خودران خیابان را «تماشا» نمیکند، بلکه آن را بر پایهی معادلات ریاضی، بردارها و ماتریسهای سهبعدی از نو «خلق» میکند. در این قسمت از پادکست، وارد مغز پردازشی خودروهای خودران میشویم و پشتهی ادراک (Perception Stack) چندلایهای را کالبدشکافی میکنیم که میلیاردها فوتون، پالس لیزری و امواج رادیویی را در کسری از ثانیه به یک حقیقت هندسی دقیق برای تصمیمگیری تبدیل میکند. آنچه در این اپیزود میشنوید: مثلث سختافزاری حسگرها: چرا دوربینها به تنهایی برای رانندگی در شب کافی نیستند، رادار ۷۷ گیگاهرتزی با اثر داپلر چطور در مه غلیظ سرعت را اندازه میگیرد، و لایدار با میلیونها پالس نوری چطور تا فاصله ۳۰۰ متری ابری از نقاط سهبعدی با دقت میلیمتری میسازد؟ همجوشی حسگرها (Sensor Fusion): حل خطاهای شناختی و توهمات بینایی؛ هوش مصنوعی چگونه تابلوی ایست واقعی را از تصویر تبلیغاتی پشت اتوبوس یا بازتاب شیشه تشخیص میدهد؟ بخشبندی معنایی (Semantic Segmentation): نقشهبرداری در سطح پیکسل برای تفکیک آسفالت ایمن از جدول، خطکشی و پیادهرو در کسری از ثانیه. معماری نمای پرنده (BEV) و ترنسفورمرهای زمانی-مکانی: تبدیل زاویه دید اعوجاجیافتهی دوربین به یک مینیمپ یکپارچه، و چگونگی حفظ «ثبات شیء» در حافظه زمانی ماشین حتی وقتی خودرویی پشت یک تریلی غولپیکر پنهان میشود. آیندهی شهرهای هوشمند: عبور از حسگرهای تکخودرو به ادراک جمعی و شبکهی عصبی مشترک شهری.
نظرها
هنوز نظری نوشته نشده.